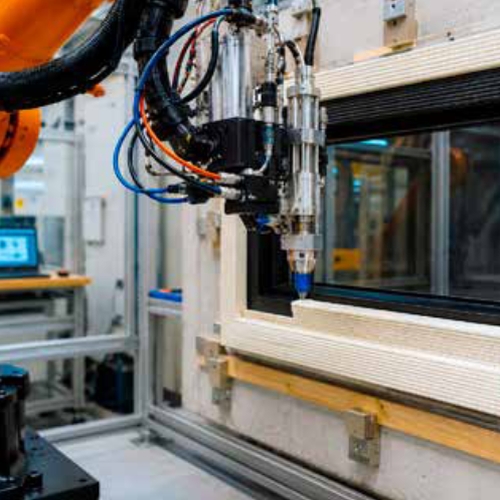
 Fabricația aditivă începe să depășească etapa în care componentele sunt realizate separat și transportate ulterior pe șantier. O direcție recentă este imprimarea direct pe suportul existent, prin care geometria reală a golului este digitizată, iar robotul depune materialul în poziția finală. O cercetare recentă demonstrează această abordare prin realizarea, în laborator, a unei rame fixe pentru un vitraj termoizolant, imprimată din poliuretan cu proprietăți variabile. Procesul integrează măsurarea situației executate, generarea parametrică a geometriei, stabilirea traseelor robotului și depunerea materialului pe patru orientări. Prototipul a fost realizat în 4 ore, 10 minute și 34 de secunde. Rezultatul confirmă fezabilitatea metodei și evidențiază condițiile necesare aplicării practice: controlul întăririi, strategii adecvate pentru colțuri, pregătirea suportului și validarea performanțelor mecanice, termice și de etanșare.
Fabricația și instalarea devin o singură operațiune
Producția convențională a unei rame presupune realizarea profilului, debitarea, asamblarea, transportul, montajul și reglajele. Fiecare etapă introduce toleranțe și depinde de personal calificat. Fabricația aditivă direct pe suport reunește producția și instalarea. Robotul digitizează golul existent, iar un algoritm generează geometria ramei în funcție de dimensiunile suportului și ale pachetului vitrat. Componenta este imprimată strat cu strat pe fețele interioare ale golului. Geometria pornește astfel de la situația executată, nu doar de la planurile de proiectare, iar abaterile dimensionale pot fi preluate direct în model.
Avantajul apare mai ales în cazul elementelor unicat, golurile neregulate și proiectele de renovare.
Poliuretanul permite proprietăți diferite în aceeași piesă
Metoda testată utilizează un sistem poliuretanic reactiv. Prin schimbarea componentei poliolice, cercetătorii au obținut două materiale distincte: unul rigid, cu duritate Shore 70 D, și unul flexibil, cu duritate Shore 60 A. Cele două compoziții au fost depuse succesiv în aceeași ramă. Zona rigidă poate asigura forma și transferul eforturilor, iar cea flexibilă poate prelua deformările și poate contribui la etanșare. Trecerile graduale între materiale ar putea reduce concentrațiile de tensiuni și oboseala locală. Polimerii termoreactivi pot crea o legătură adezivă cu suportul, fără topire și fără o sursă termică intensă. Aderența trebuie verificată pentru fiecare substrat. Betonul, lemnul, metalul și materialele compozite au porozități, niveluri de umiditate și stări superficiale diferite, iar praful sau zonele friabile pot compromite legătura. Fluxul începe prin înregistrarea geometriei suportului. În experiment, capul de extrudare al robotului a fost folosit și ca instrument de măsurare. Vârful duzei a fost deplasat către colțurile și punctele mediane ale golului, iar coordonatele au fost preluate în raport cu baza robotului. Au rezultat 16 puncte care descriu suprafețele interioare. Datele au fost introduse într-un model parametric realizat în Rhino și Grasshopper. Algoritmul a generat automat rama în funcție de dimensiunile golului, poziția vitrajului, suprapuneri și amplasarea blocurilor de calare și fixare. Proiectarea și execuția devin astfel componente ale aceluiași flux digital. În aplicațiile reale, măsurarea punctuală va trebui completată cu scanare tridimensională sau senzori integrați. Golurile existente pot avea variații locale pe care un număr redus de puncte le surprinde doar parțial. Precizia modelului va determina direct calitatea traseului de imprimare.
Imprimarea pe orientări diferite cere controlul procesului
Rama a fost împărțită în patru segmente, corespunzătoare fețelor golului. Fiecare segment a fost "feliat" în straturi orientate perpendicular pe suport. Robotul cu șase axe a executat depunerea pe suprafețe verticale și orizontale, precum și în poziție inversată. Libertatea de orientare este unul dintre avantajele brațului robotic și, în același timp, amplifică influența gravitației asupra materialului aflat în curs de întărire. În zonele verticale și superioare, cordonul poate aluneca sau se poate deforma înainte de stabilizare. Timpul dintre două straturi succesive este decisiv. Creșterea duratei medii de la aproximativ trei minute la peste șapte minute a redus substanțial deformarea. Configurația optimă a avut un strat de 0,95 mm, un timp minim de circa 7,6 minute și o abatere geometrică medie de 0,056 mm. Pentru geometrii mici pot fi necesare viteze mai reduse, materiale cu reacție mai rapidă sau pauze controlate, deoarece robotul revine prea repede în zona imprimată anterior. Colțurile la 90° au reprezentat una dintre cele mai dificile zone. Duza trebuie înclinată pentru a ajunge în apropierea muchiei fără să lovească suportul. Depunerea continuă în timpul apropierii de colț a produs întinderea materialului, cute, rotunjiri și acumulări pe duză. Cea mai eficientă strategie a presupus pornirea din colț și depunerea către centrul laturii, urmate de o deplasare fără extrudare către colțul următor. Soluția a introdus cusături suplimentare, însă a redus murdărirea duzei și defectele de suprafață. Algoritmii de traseu trebuie să trateze separat colțurile, schimbările de orientare și zonele greu accesibile.
Prototipul confirmă fluxul, nu performanța produsului
Rama demonstrativă a fost imprimată într-un gol de aproximativ 741×663 mm, cu adâncimea de 99 mm. Pachetul vitrat a avut 720×640 mm și grosimea de 24 mm. Modelul a fost împărțit în trei zone funcționale și 24 de straturi, cu 599 de trasee de depunere. Lungimea totală extrudată a fost de 268,84 m, iar deplasările fără depunere au însumat 376,34 m. Timpul total a ajuns la 4 ore, 10 minute și 34 de secunde, dintre care peste trei ore au revenit extrudării. Debitul utilizat s-a situat mult sub capacitatea teoretică a capului de imprimare, ceea ce indică posibilitatea reducerii duratei spre aproximativ două ore într-un scenariu optimizat.
Valorile reprezintă un reper de cercetare. Studiul demonstrează întregul flux, până la obținerea piesei instalate, fără să verifice rezistența, transmitanța termică, comportarea la foc, durabilitatea și etanșeitatea. Componenta poate fi considerată un demonstrator tehnologic, nu o ramă echivalentă cu un produs certificat. Imprimarea după geometria reală poate reduce golurile rezultate din toleranțele de execuție. Rosturile din jurul ferestrei au însă funcții esențiale: compensează dilatările, contracțiile și deplasările structurale și contribuie la etanșarea la aer și apă. O piesă imprimată trebuie proiectată astfel încât să preia mișcările diferențiale dintre suport, ramă și vitraj. Materialele rigide și cele flexibile pot oferi o soluție, iar distribuția lor trebuie stabilită prin calcul și verificări experimentale. Algoritmul de generare va trebui să includă detalii de drenaj, puncte de fixare, reazeme pentru vitraj, canale pentru garnituri și interfețe cu glafurile și finisajele. Libertatea geometrică devine utilă doar când este corelată cu cerințele fizicii construcțiilor și ale montajului.
Productivitatea se evaluează pe întregul lanț de fabricație
Comparația cu sistemele convenționale trebuie să depășească viteza de depunere. Producția industrială de profile are o productivitate superioară și beneficiază de repetitivitate și control al calității. Imprimarea direct pe suport poate compensa prin eliminarea unor operațiuni logistice și prin adaptarea la geometria reală. Evaluarea economică trebuie să includă instalarea robotului, pregătirea suportului, scanarea, imprimarea, finisarea și vitrarea. Pentru soluția convențională se analizează producția, asamblarea, transportul, montajul și reglajele. Indicatorii relevanți sunt durata până la instalare, costul total și riscul remedierilor. Metoda are potențial în renovări, fațade speciale, goluri atipice și serii mici. În proiectele repetitive, prefabricarea rămâne mai eficientă. O utilizare hibridă poate combina subansambluri standard realizate în fabrică și interfețe personalizate imprimate direct pe suport. Demonstrația a fost realizată cu un robot fix, într-un mediu controlat. Pe șantier, vibrațiile, variațiile de temperatură, umiditatea, praful și accesul limitat pot afecta poziționarea și întărirea materialului. Imprimarea continuă necesită control precis pe șase axe, iar o eroare de localizare poate modifica grosimea stratului sau produce coliziuni. Trecerea la roboți mobili presupune scanarea zonei, poziționarea repetabilă și compensarea mișcărilor platformei. Pot fi necesare protecții temporare pentru controlul microclimatului, pregătirea mecanică a suprafeței și teste rapide de aderență. Poliuretanul oferă avantaje de procesare, iar impactul asupra mediului, reciclarea și comportarea la sfârșitul duratei de exploatare trebuie evaluate. Reducerea consumului și utilizarea unor compoziții cu conținut biobazat pot îmbunătăți profilul de sustenabilitate.